Transport sans équipage
Transport sans équipage
Architecture de topologie du système
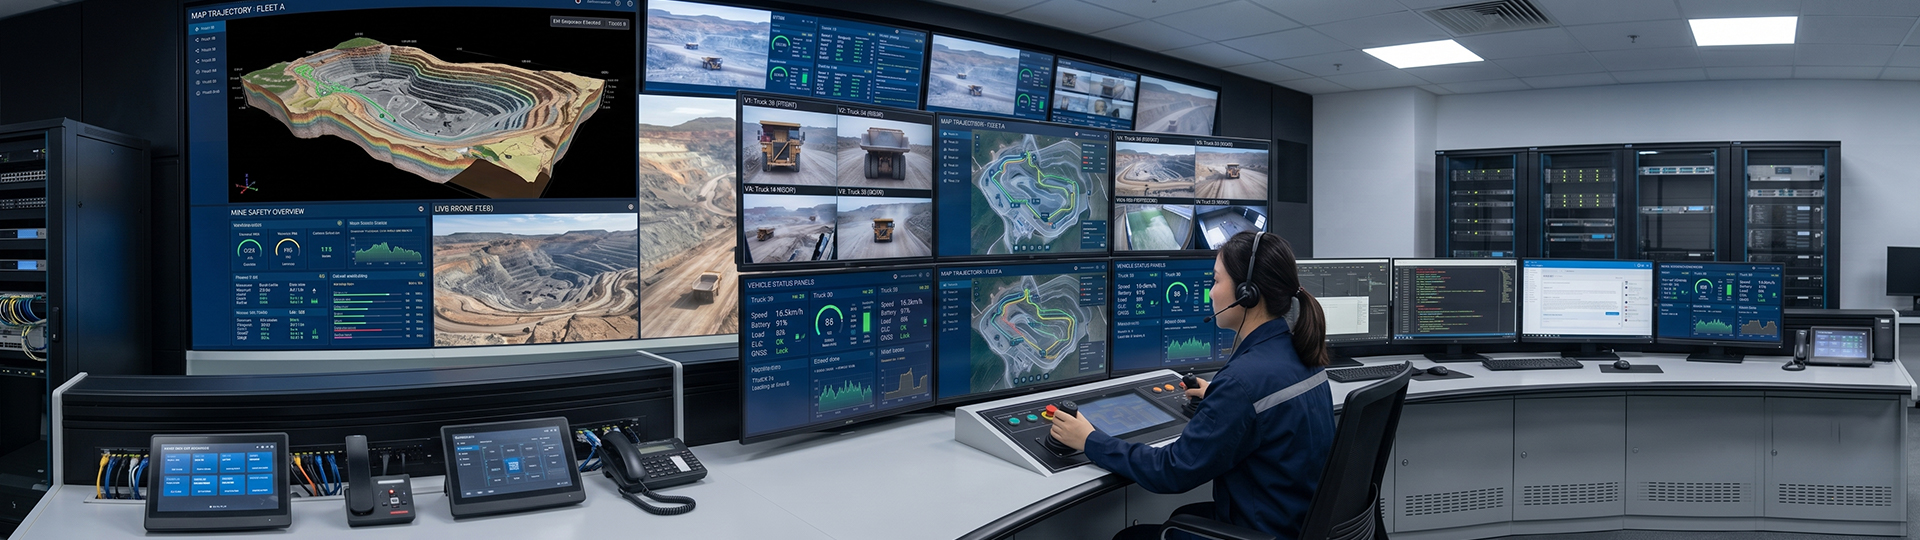
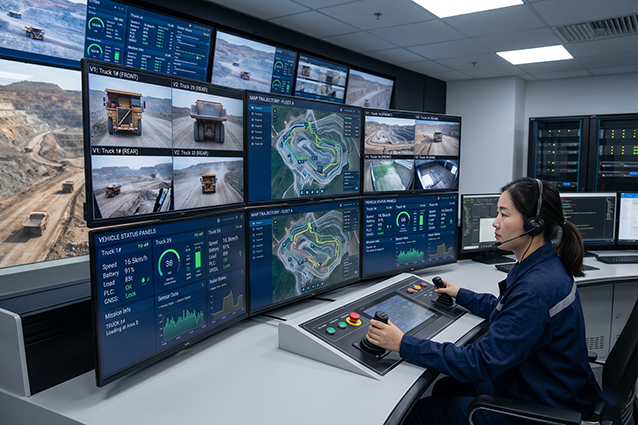
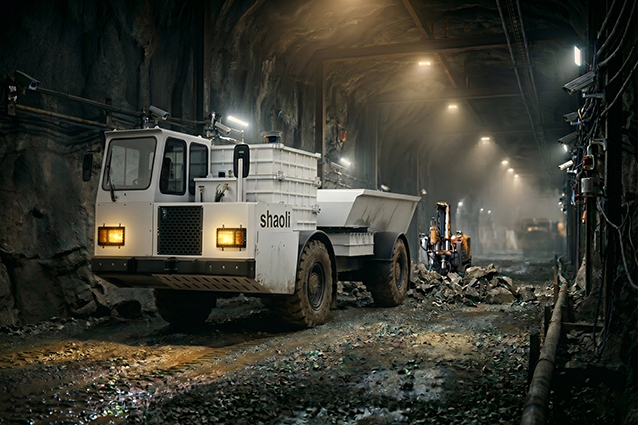
La solution adopte une architecture en boucle fermée de trois couches : "Centre de contrôle centralisé de surface – Réseau industriel – Terminal de contrôle embarqué."
Centre de contrôle centralisé de surface : Intégre la surveillance vidéo, le logiciel de conduite autonome et les systèmes HMI (Human-Machine Interface), permettant "la gestion par une seule personne de plusieurs machines."
Noyau de contrôle embarqué: Équipé de modules de positionnement haute précision, radar d'évitement des obstacles et PLC embarqués (contrôleurs logiques programmables) pour réaliser une croisière autonome sur véhicule.
Modules fonctionnels de base sans pilote
Contrôle intelligent des interlocks de turnout : Le système bascule automatiquement les branchements de la voie en fonction des commandes de déplacement et se synchronise en temps réel avec les feux de signalisation et les locomotives, éliminant complètement les accidents d'impact latéral et de déraillement.
Système de gestion de porte de verrouillage : Établir un contrôle strict de l'accès aux zones en isolant les zones de transport des couloirs de personnel par des portes d'enclenchement automatique, assurant un environnement sûr et indépendant pour les opérations sans pilote.
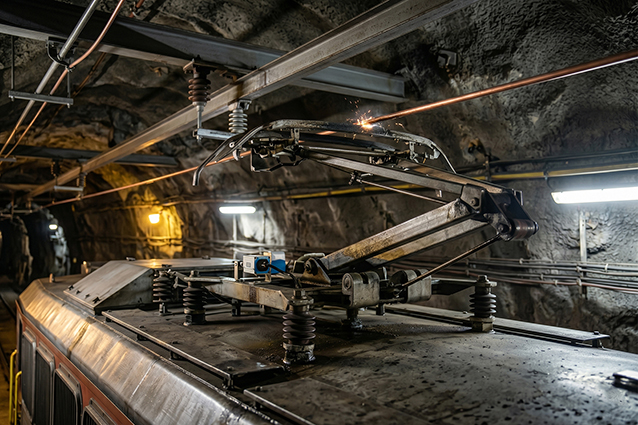
Contrôle du pantographe utomique: Conçu pour les locomotives de chariots, le système soulève ou réduit automatiquement le pantographe en fonction de la hauteur et de l'état des lignes aériennes, réduisant ainsi l'usure de l'équipement.
Système d'assurance de la sécurité
Évitement d'obstacles actifs et freinage de redondant : Lorsque des capteurs embarqués détectent un obstacle, le système exécute une stratégie de freinage d'urgence en plusieurs étapes.
Surveillance vidéo industrielle à temps plein : Utilise des caméras réseau distribuées combinées à des algorithmes d'IA pour identifier automatiquement les anomalies de la route, en obtenant un « circuit fermé de sécurité visuelle ».p>
- WeChat
Scanner le code QR
- Avant-vente
Parlez-nousTéléphone+8613272239000CourrielCourriel