Transporte no tripulado
Transporte no tripulado
Arquitectura de la topología del sistema
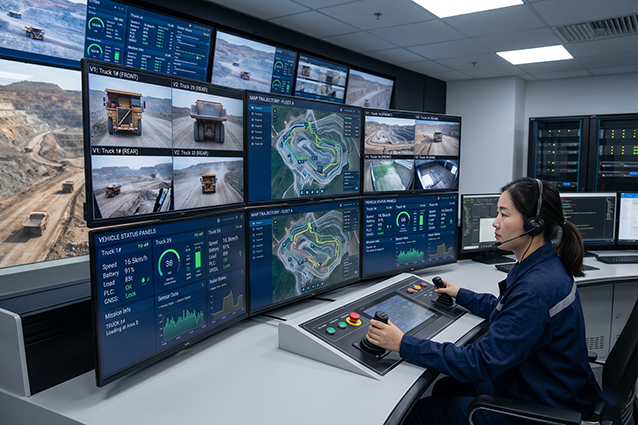
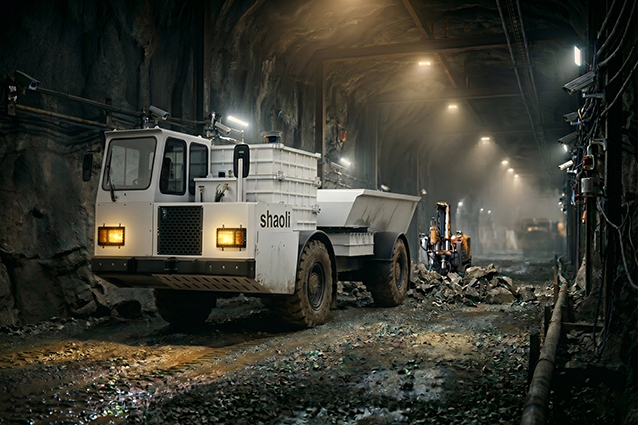
La solución adopta una arquitectura de tres capas de lazo cerrado: "Surface Centralized Control Center – Industrial Network – In-board Control Terminal".
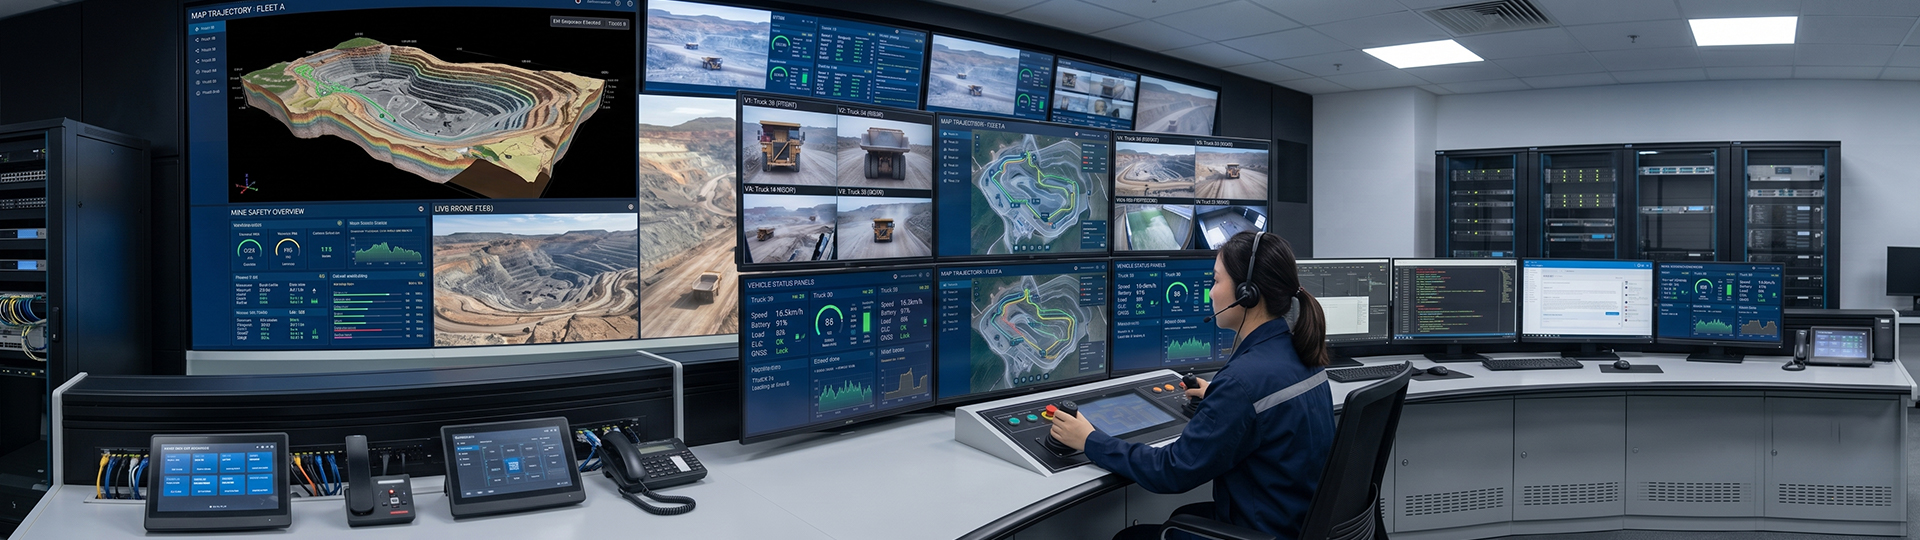
Centro de Control Centralizado de Superficie: Encamina la monitorización de vídeo, el software de conducción autónomo y los sistemas HMI (Interfaz de máquinas humanas), permitiendo "la gestión individual de múltiples máquinas".
Núcleo de control a bordo: Equipado con módulos de posicionamiento de alta precisión, radar de evitación de obstáculos y PLCs (Controladores de Lógica Programables) para lograr un crucero autónomo en vehículo.
Módulos funcionales básicos no tripulados
Control inteligente de la interconexión de la participación: El sistema cambia automáticamente las salidas de la pista en función de los comandos de viaje y se sincroniza en tiempo real con las luces de señal y locomotoras, eliminando completamente los accidentes de impacto lateral y descarrilamiento.
Sistema de gestión de puertas interconectadas: Establece un estricto control de acceso a la zona mediante el aislamiento de las zonas de transporte de los corredores de personal mediante puertas automáticas de enclavamiento, garantizando un entorno seguro e independiente para las operaciones no tripuladas.
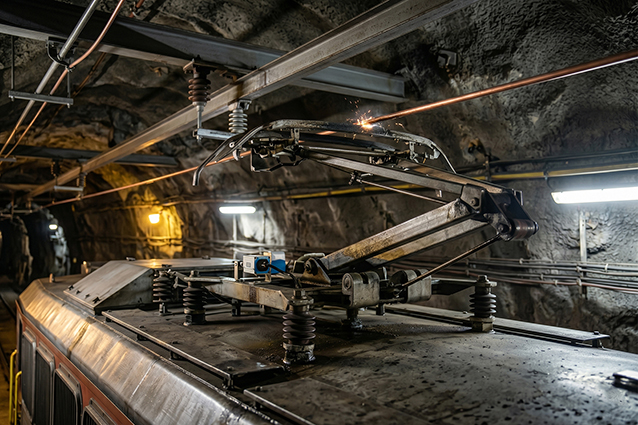
Control del Pantógrafo utomático: Diseñado para locomotoras de carro, el sistema eleva o baja automáticamente el pantógrafo sobre la base de la altura y el estado de la línea aérea, reduciendo el desgaste del equipo.
Sistema de garantía de seguridad
Evitar obstáculos activos y frenos redundantes: Cuando los sensores de a bordo detectan un obstáculo, el sistema ejecuta una estrategia de frenado de emergencia multietapa.
Monitorización de vídeo industrial a tiempo completo: Utiliza cámaras de red distribuidas combinadas con algoritmos de IA para identificar automáticamente anomalías en las vías, logrando un "cierre de seguridad visual".p>
- Wechat
Escanea el código QR
- Preventa
HáblenosTeléfono+8613272239000Correo electrónicoCorreo electrónico